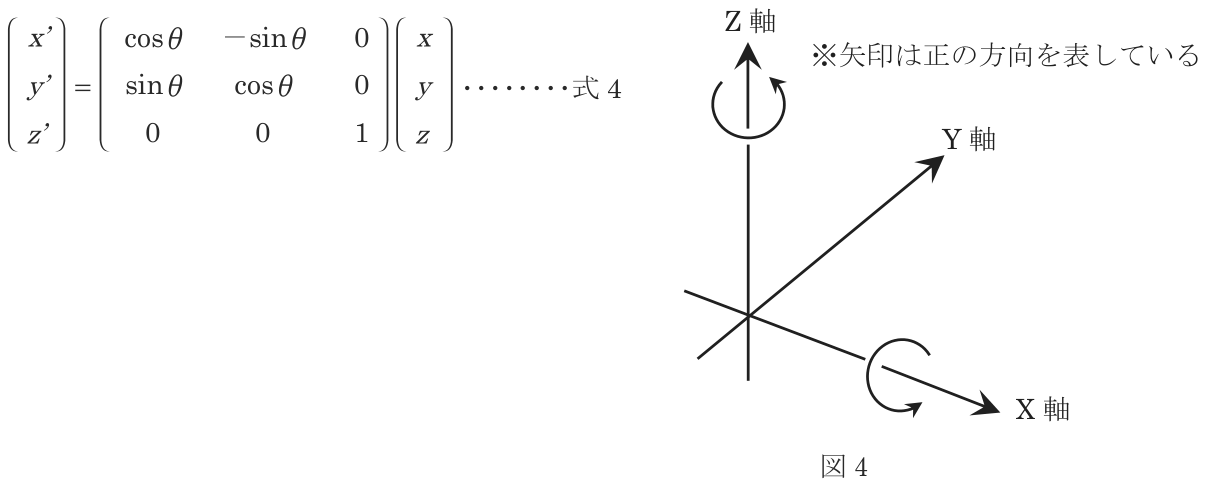
図4に示すような三次元直交座標系において,ある点(x,y,z)をZ軸の周りに図4で示す方向にθ回転させたときの点(x’,y’,z’)の座標は,次の式4(図4の左)で表される。
点P(2.000,-1.000,3.000)をZ軸周りに図4で示す方向に60°回転させたとき,移動後の点P’の座標は,式4より,点P’(1.866,1.232,3.000)となる。
この点P’(1.866,1.232,3.000)を,さらにX軸の周りに図4で示す方向に30°回転させたとき,移動後の点P”の座標は幾らか。Z軸周りの回転を表す式4を参考に,X軸周りの回転を表す式を立てて計算し,最も近いものの組合せを次の中から選べ。
なお,関数の値が必要な場合は,巻末の関数表を使用すること。
解説
式4 は「X 軸を Y 軸の方へ回す向き」を正とする Z 軸周りの回転。図4 の矢印は X 軸周りでも同じ右手系の向き(Y 軸を Z 軸の方へ回す向き)なので、式4 の文字を x → y → z → x と一つずつずらせば X 軸周りの式ができる。
x” = x’
y” = y’ cos θ − z’ sin θ
z” = y’ sin θ + z’ cos θ
回転軸の成分(ここでは x)は変わらない。これで選択肢 1・2 は x” が 1.866 でないので外れる。
y” = 1.232 × 0.86603 − 3.000 × 0.50000 = 1.06695 − 1.50000 = −0.433
z” = 1.232 × 0.50000 + 3.000 × 0.86603 = 0.61600 + 2.59809 = 3.214
検算:回転では原点からの距離が変わらない。y’² + z’² = 1.518 + 9.000 = 10.518、y”² + z”² = 0.187 + 10.330 = 10.517 で一致する。